ロボティクス・モビリティの導入目的と設備条件に合わせて、機器の組み合わせと運用方法をご提案します。
対象となる方:搬送・巡回・点検・協働作業の自動化や、施設内の電動モビリティ導入を検討する法人・事業者。
目的から選ぶ
作業を自動化する場合は、自動搬送・設備巡回・協働作業・高所・広域点検へ。施設内の移動を支援する場合は、電動モビリティへお進みください。
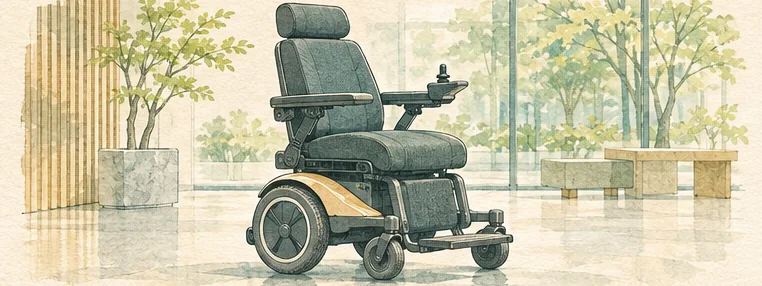 電動車いす・パーソナルモビリティ施設内の移動に適した機器と利用条件を検討します。用途の説明へ ↓
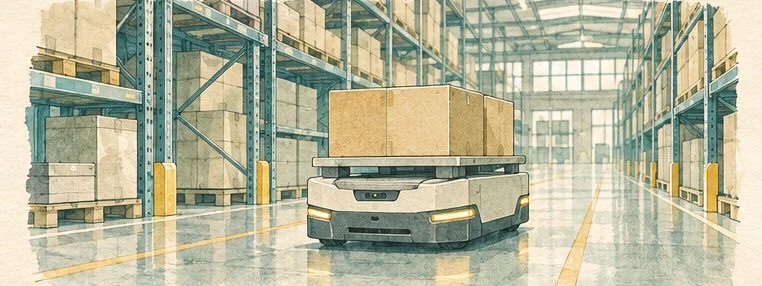 AMR・AGV自動搬送搬送作業を分析し、人とロボットが共存する運用を検討します。用途の説明へ ↓
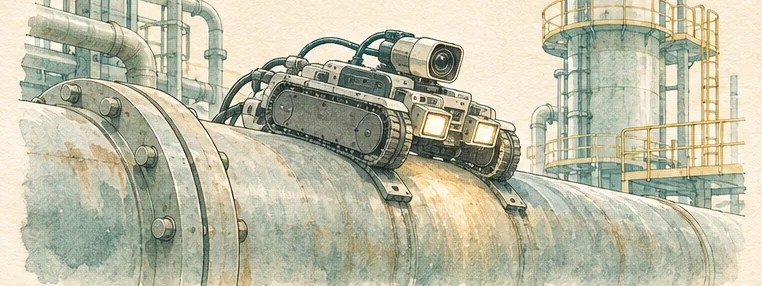 巡回・点検ロボット設備の巡回や状態確認に適したロボットとセンサーを検討します。用途の説明へ ↓
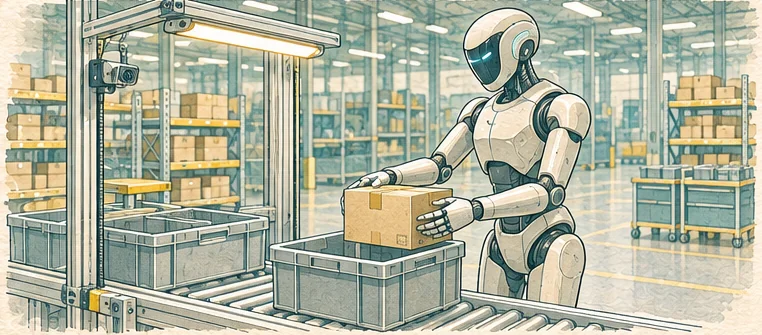 人型・協働ロボット対象作業の実現性を確認し、試験導入と作業分担を設計します。用途の説明へ ↓
 ドローン点検高所・広域設備などの撮影・点検を支援する構成を検討します。用途の説明へ ↓
電動車いす・パーソナルモビリティ
システム・運用の流れ
走行経路と充電・保管場所を、通行幅や施設の運用に合わせて確認します。
経路の詳細を文字で見る
- 現場の動線(工程・関係) 保管場所 → 乗降・貸出 → 施設内の移動 → 返却・充電
向いている条件
施設内で利用者の移動を支援したい場合に適します。
試すこと
代表的な経路で段差・傾斜、方向転換、乗り降り、充電場所を確認し、利用者と運用担当者の操作負担を見ます。
試験・確認の判定例 想定する通路の幅、段差、曲がり角で、対象機器が通過・転回できるか、介助が必要な箇所がどこかを確認します。
最初に伝えること
利用場所と一番通りにくい箇所をお知らせください。 電動車いす・パーソナルモビリティのご相談ガイドへ 用途一覧に戻る
Robooterの電動車いすを見る | Segway-Ninebotの製品を見る
現地調査・試験導入で確認すること
実際の動線で通路幅、段差、旋回・収納、充電場所を確認し、候補機器と運用条件を整理します。
AMR・AGV自動搬送
システム・運用の流れ
搬送指示と走行の経路を区別し、充電と完了通知を含めます。
経路の詳細を文字で見る
- 指示と完了通知(通信・制御) 上位業務システム → 運行管理 → AMR・AGV
- 車両の動線(工程・関係) 荷物受取 → 指定経路 → 荷物引渡し → 待機・充電
向いている条件
同じ区間の搬送が繰り返され、荷姿と受け渡し場所を整理できる現場で検討できます。
試すこと
代表ルートで荷重・搬送頻度、人やフォークリフトとの交差、荷物の受け渡しを確認し、処理量を測り、停止後の復旧手順を試します。
試験・確認の判定例 実際に使う荷物で受け渡しを試し、人と交差する場所で安全に停止できるか、停止後に現場担当者が手順どおり復旧できるかを確認します。
最初に伝えること
搬送物の寸法・重量と出発・到着地点をお知らせください。 AMR・AGV自動搬送のご相談ガイドへ 用途一覧に戻る
掲載中の関連製品
現地調査・試験導入で確認すること
時間当たりの処理量、通路幅、交差・待機地点と停止条件を試験で確認し、搬送ルートと運用ルールにまとめます。
巡回・点検ロボット
システム・運用の流れ
異常候補は担当者が確認し、点検記録に反映します。
経路の詳細を文字で見る
- 点検データ(通信・制御) 巡回ロボット → 写真・センサー → 異常候補の通知
- 対応(工程・関係) 巡回計画 → 自動巡回 → 担当者の確認 → 点検記録
向いている条件
巡回経路と確認したい設備を定められる現場で検討できます。
試すこと
代表経路で段差・通信、必要なセンサー、記録の再現性を確認し、警報時に人が引き継ぐ手順を試します。
試験・確認の判定例 代表ルートを巡回し、必要な計器を読み取れるか、異常を担当者に通知できるか、未点検箇所を把握できるかを確認します。
最初に伝えること
巡回対象と現在の点検表を共有できる範囲でお知らせください。 巡回・点検ロボットのご相談ガイドへ 用途一覧に戻る
現地調査・試験導入で確認すること
巡回範囲、稼働時間、異常通知から現場確認までを試験し、巡回ルートと通知・対応の分担を整理します。
人型・協働ロボット
システム・運用の流れ
人とロボットの作業分担と、停止・再開の条件を事前に確認します。
経路の詳細を文字で見る
- 作業の分担(工程・関係) 作業指示 → ロボットの担当作業 → 作業者が確認
- 異常時(工程・関係) 停止条件の検知 → 安全停止 → 担当者が確認
向いている条件
対象作業を切り出し、必要精度と人が引き継ぐ条件を定められる場合に検討します。
試すこと
作業の一工程で精度・時間・ばらつき・停止動作を比較し、周辺設備と人との安全上の条件を確認します。
試験・確認の判定例 代表作業を繰り返し、作業を完了できる割合、所要時間、人が介入した場面を記録します。
最初に伝えること
対象工程と成功の基準をお知らせください。 人型・協働ロボットのご相談ガイドへ 用途一覧に戻る
掲載中の関連製品
現地調査・試験導入で確認すること
対象作業を分け、作業時間、停止条件、人との作業分担を確認し、試験導入の対象工程を決めます。
ドローン点検
システム・運用の流れ
撮影結果は人が確認し、必要に応じて再撮影します。
経路の詳細を文字で見る
- 点検の流れ(工程・関係) 飛行・撮影計画 → 現地撮影 → 画像確認 → 報告書
向いている条件
高所・広域設備など、撮影で状態を確認したい現場に適します。
試すこと
試験撮影で必要な解像度と死角を確認します。運用場所、飛行条件、データ保存、必要な手続きは実施事業者と確認します。
試験・確認の判定例 対象設備を試験撮影し、点検に必要な解像度が得られるか、撮り直しが必要な範囲や地上点検を残す箇所を確認します。
最初に伝えること
点検場所と判別したい異常の種類をお知らせください。 ドローン点検のご相談ガイドへ 用途一覧に戻る
現地調査・試験導入で確認すること
撮影したい箇所、進入・離着陸条件、画像の確認方法を整理し、現地調査と報告書の範囲を決めます。
ご相談前のガイド
最初にお聞きすること
分かる範囲でお聞かせください。
- 自動化したい作業、または移動支援の目的
- 対象物・移動経路・稼働環境
- 安全条件と既存設備との連携
あれば役立つ資料
現場レイアウト、経路写真、既存の作業手順。
LUMINAXの支援範囲
LUMINAXが支援すること
機器の選定、試験導入で確認する項目の整理、メーカーとの仕様・調達の調整を支援します。
案件ごとに担当を確認すること
詳細設計、工事・据付、試運転、現地保守の担当は、メーカーや施工会社などを含め、案件ごとに確認します。 作業範囲・費用・保証窓口は、見積・契約で確認します。
ご相談後の流れ
条件を確認
用途や既存設備について伺います。
構成・担当を整理
必要な機器・仕様と関係者の役割を整理します。
次の進め方をご案内
追加の確認事項や、調達・見積の進め方をご案内します。
型式・数量が未定でもご相談いただけます。正式見積をご希望の場合は、メーカー・型式・数量をご用意ください。